У Паўднёвай Карэі навучылі робата-гуманоіда каардынаваць усё цела
- 20.10.2026, 21:38
Відэафакт.
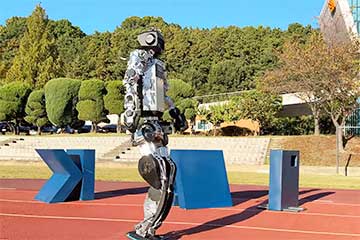
Даследчыкі з Карэйскага інстытута перадавых навук і тэхналогій (KAIST) прадставілі абноўленую версію свайго гуманоіднага робата, прадэманстраваўшы яго здольнасць пераносіць цяжкія прадметы з выкарыстаннем візуальнай зваротнай сувязі.
Паводле новага відэа, робат Humanoid v0.9 вагой 75 кг можа штурхаць прадметы вагой да 35 кг, а таксама падымаць грузы да 20 кг, піша Interesting Engineering.
Дэманстрацыя падкрэслівае намаганні каманды па ўдасканаленні маніпуляцыйных магчымасцяў гуманоідаў з дапамогай метадаў кіравання, заснаваных на навучанні і візуальнай зваротнай сувязі, у працэсе фізічнага ўзаемадзеяння з аб’ектамі.
Гуманоід версіі 0.9 ад KAIST спалучае рухі ўсяго цела з маніпуляцыямі аб’ектамі, дэманструючы здольнасць штурхаць прадметы вагой да 35 кг і падымаць грузы да 20 кг. Дэманстрацыя паказвае, як робат выкарыстоўвае ўбудаваную сістэму візуальнай зваротнай сувязі для расстаноўкі аб’ектаў у форме літар «KAIST».
Платформа аб’ядноўвае функцыі перамяшчэння, маніпуляцыі і кіравання на аснове навучання. Новае відэа пад назвай «Лакаманіпуляцыя ўсім целам з выкарыстаннем KAIST Humanoid v0.9» дэманструе, як робат каардынуе рухі корпуса і рук пры ўзаемадзеянні з аб’ектамі. Замест таго каб падзяляць хаду і працу рукамі на асобныя задачы, сістэма аб’ядноўвае іх. Робат захоўвае раўнавагу і карэктуе становішча ўсяго цела непасрэдна ў працэсе прыкладання сілы да цяжкіх прадметаў.
Паводле слоў каманды, каардынацыя важная, бо штурханне або пад’ём аб’екта змяняе сілы, якія дзейнічаюць на цела гуманоіда. Штурханне цяжкага грузу патрабуе ад робата падтрымання раўнавагі падчас прыкладання сілы, тады як пад’ём патрабуе ўтрымліваць вагу аб’екта і кантраляваць яго становішча на працягу ўсяго руху.
Убудаваная сістэма візуальнай зваротнай сувязі робата прадастаўляе інфармацыю пра аб’екты і іх становішча ў працэсе ўзаемадзеяння. Падчас дэманстрацыі робат выкарыстоўвае гэтыя даныя для размяшчэння аб’ектаў такім чынам, каб выкласці надпіс «KAIST». Задача спалучае візуальнае ўспрыманне з фізічным узаемадзеяннем, што патрабуе ад робата карэкцыі рухаў пры маніпуляванні аб’ектамі.
Магчымасці штурхання і пад’ёму з’яўляюцца двума рознымі аспектамі маніпуляцыйных здольнасцяў робата. Пры штурханні намаганні, неабходныя для перамяшчэння аб’екта, залежаць ад такіх фактараў, як трэнне і ўласцівасці паверхні, на якой ён знаходзіцца. Пад’ём, наадварот, патрабуе ад робата непасрэднага ўтрымання вагі аб’екта. Таму гэтыя паказчыкі не варта разглядаць як узаемазамяняльныя характарыстыкі грузападымальнасці. Дэманстрацыя дазваляе ацаніць нагрузкі, з якімі робат працуе пры выкананні паказаных задач, аднак не дае дастатковай інфармацыі для вызначэння яго максімальнай устойлівай грузападымальнасці або прадукцыйнасці ў розных умовах эксплуатацыі.
Назва банка: Bank Millennium S.A.
Адрас: ul. Stanislawa Zaryna, 2A, 02-593, Warszawa
IBAN: PL97116022020000000216711123
SWIFT: BIGBPLPW
Імя ўладальніка рахунку: Fundacja “KARTA ‘97”
рызначэнне аплаты: Darowizna na cele statutowe
Звязацца з намі можна праз адрас charter97@gmail.com