В Южной Корее научили робота-гуманоида координировать все тело
- 20.10.2026, 21:38
Видеофакт.
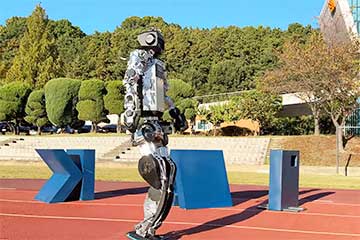
Исследователи из Корейского института передовых наук и технологий (KAIST) представили обновленную версию своего гуманоидного робота, продемонстрировав его способность переносить тяжелые предметы с использованием визуальной обратной связи.
Согласно новому видео, робот Humanoid v0.9 весом 75 кг может толкать предметы весом до 35 кг, а также поднимать грузы до 20 кг, пишет Interesting Engineering.
Демонстрация подчеркивает усилия команды по совершенствованию манипуляционных возможностей гуманоидов с помощью методов управления, основанных на обучении и визуальной обратной связи, в процессе физического взаимодействия с объектами.
Гуманоид версии 0.9 от KAIST сочетает движения всего тела с манипуляциями объектами, демонстрируя способность толкать предметы весом до 35 кг и поднимать грузы до 20 кг. Демонстрация показывает, как робот использует встроенную систему визуальной обратной связи для расстановки объектов в форме букв «KAIST».
Платформа объединяет функции передвижения, манипуляции и управления на основе обучения. Новое видео под названием «Локоманипуляция всем телом с использованием KAIST Humanoid v0.9» демонстрирует, как робот координирует движения корпуса и рук при взаимодействии с объектами. Вместо того чтобы разделять ходьбу и работу руками на отдельные задачи, система объединяет их. Робот сохраняет равновесие и корректирует положение всего тела непосредственно в процессе приложения усилия к тяжелым предметам.
По словам команды, координация важна, поскольку толкание или поднятие объекта изменяет силы, действующие на тело гуманоида. Толкание тяжелого груза требует от робота поддержания равновесия во время приложения силы, тогда как подъем требует удерживать вес объекта и контролировать его положение на протяжении всего движения.
Встроенная система визуальной обратной связи робота предоставляет информацию об объектах и их положении в процессе взаимодействия. В ходе демонстрации робот использует эти данные для размещения объектов таким образом, чтобы выложить надпись «KAIST». Задача сочетает визуальное восприятие с физическим взаимодействием, требуя от робота корректировки движений при манипулировании объектами.
Возможности толкания и подъема представляют собой два различных аспекта манипуляционных способностей робота. При толкании усилие, необходимое для перемещения объекта, зависит от таких факторов, как трение и характеристики поверхности, на которой он находится. Подъем же, напротив, требует от робота непосредственного удержания веса объекта. Поэтому данные показатели не следует рассматривать как взаимозаменяемые характеристики грузоподъемности. Демонстрация позволяет оценить нагрузки, с которыми робот работает при выполнении показанных задач, однако не дает достаточной информации для определения его максимальной устойчивой грузоподъемности или производительности в различных условиях эксплуатации.
Название банка: Bank Millennium S.A.
Адрес: ul. Stanislawa Zaryna, 2A, 02-593, Warszawa
IBAN: PL97116022020000000216711123
SWIFT: BIGBPLPW
Название владельца счета: Fundacja “KARTA ‘97”
Назначение платежа: Darowizna na cele statutowe
Связаться с нами можно по адресу charter97@gmail.com